Типы манипуляторов для грузоподъемности 5–35 кг
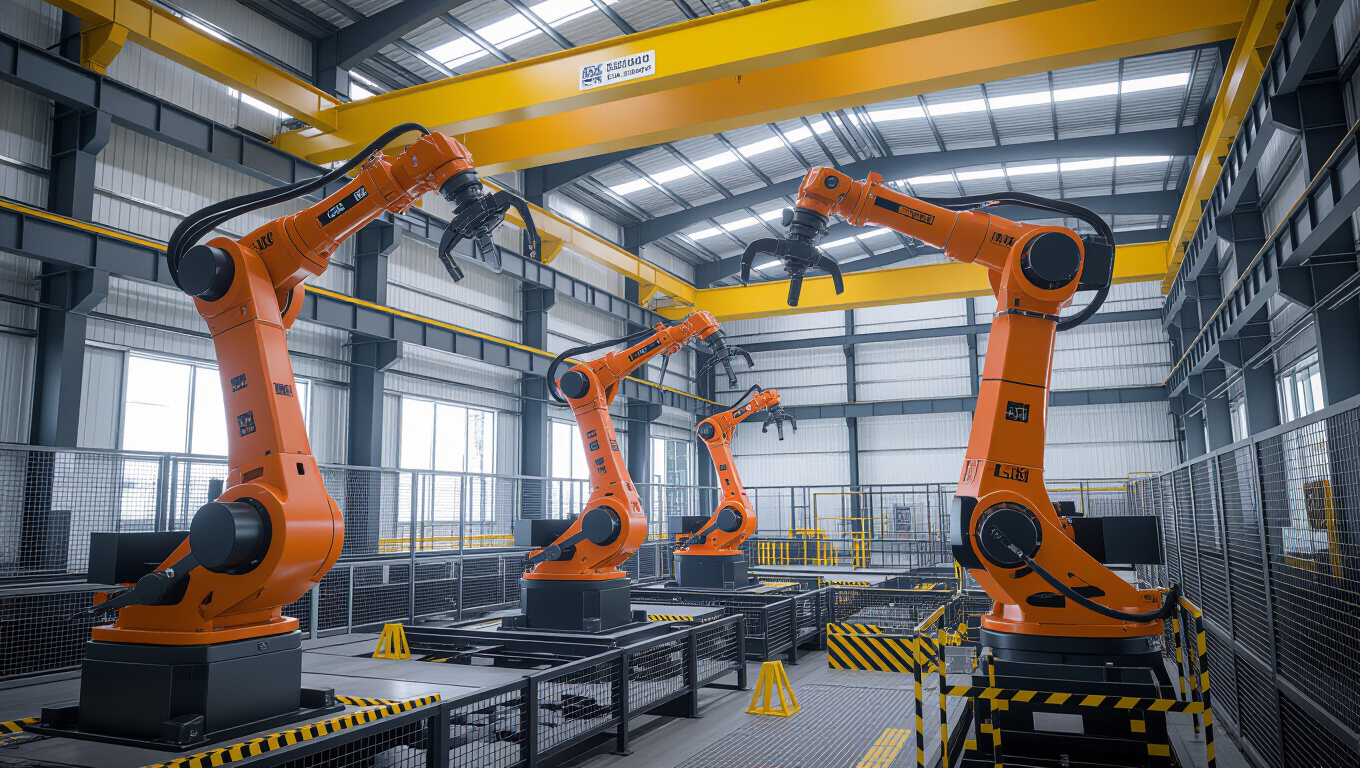
Манипуляторы с рабочей нагрузкой в диапазоне 5–35 кг применяются в автоматизированных сборочных линиях, упаковочных комплексах и лабораторной автоматизации. Их задача состоит в рациональном перемещении, захвате и установке объектов весом, сопоставимым с габаритами компактной детали или узла. В таких устройствах важны геометрия вылета, точность позиционирования и возможность смены захватов под различные формы грузов. Контекст использования определяет требования к скорости, повторяемости и устойчивости к пыли и вибрациям.
В большинстве случаев выбирают модульные решения: конструктивно они обеспечивают адаптацию под существующую инфраструктуру, возможность крепления к базам и станинам, а также интеграцию с контроллерами и сенсорами манипулятор робот. Значимую роль играет совместимость с системами безопасности, способными остановить движение при превышении заданных параметров. Взаимосвязь между грузоподъемностью, вылетом и точностью задаёт рамку допустимых режимов работы устройства.
Электромеханические и сервоприводы
Пневматические и гидравлические приводы
| Тип привода | Грузоподъемность (кг) | Диапазон вылета (мм) | Повторяемость (мм) | Скорость перемещения (м/мин) |
|---|---|---|---|---|
| Электромеханический/сервопривод | 5–35 | 400–1200 | 0,1–0,5 | 0,5–2,5 |
| Пневматический | 5–25 | 300–900 | 0,5–2,0 | 1,0–5,0 |
| Гидравлический | 15–35 | 500–1500 | 0,2–1,0 | 0,5–3,0 |
«Манипуляторы требуют тщательного расчета зоны доступа и скорости, чтобы обеспечить повторяемость и безопасность»
- Загрузка по payload и зона доступа должна соответствовать диапазону заявленных параметров.
- Совместимость с захватами и интерфейсами управления упрощает интеграцию в существующую систему.
- Уровень автономности зависит от наличия программного управления и обратной связи от датчиков.
Конструктивные особенности и параметры
Грузоподъемность, вылет, повторяемость
Грузоподъемность определяет максимальный вес перемещаемого объекта и связана с силой привода, конструктивной прочностью захвата и демпфированием. Вылет задаёт радиус обращения манипулятора и влияет на доступность грузов в рамках рабочей зоны. Повторяемость выражается в пределах допусков позиционирования, что критично для повторяющихся операций сборки и укладки узлов. Комбинация этих параметров влияет на выбор конкретной конфигурации и тип захватов.
Скорость, управление, совместимость с захватами
Скорость перемещения зависит от типа привода, механических передаточных чисел и управляющего алгоритма. Управление может предусматриваться как ручное, так и электронно-управляемое с обратной связью, что улучшает точность и повторяемость. Захваты подбираются по массе, габаритам и форме обрабатываемого изделия; модульность позволит менять адаптеры без полной замены манипулятора. Радиус обращения ограничен длиной вылета и геометрией привода.
Критерии выбора и области применения
Как определить потребности по payload и зоне доступа
Определение payload начинается с анализа массы грузов, частоты их перемещения и требуемой зоны доступа. Важны параметры подъёма и вылета, а также возможность установки сменных захватов под разные геометрии грузов. Разрешение на работу в зоне допускается после оценки силы и момента, передаваемых через крепления к базовым станинам. Значительную роль играет совместимость с контроллером, источником энергии и системами безопасности.
Безопасность и требования к установке
Безопасность достигается предотвращением несоответствий в креплениях, мониторингом давления и тока, защитой от срыва тяг и наличием аварийного останова. Требования к установке охватывают крепления к базам, защитные кожухи, соответствие стандартам электрической и механической безопасности, а также согласование с системами отключения в случае аномалий. Правила предусматривают дистанцию обслуживания и доступ к механизмам без вмешательства в рабочую зону.
Обслуживание, безопасность и эксплуатация
Регламент технического обслуживания
- Периодическая проверка креплений и узлов подвеса грузов.
- Контроль герметичности соединений и состояния уплотнений привода.
- Проверка состояния кабелей, коммутаций и защитных кожухов.
- Смазка движущихся элементов согласно регламенту производителя.
- Тестирование функций аварийного останова и интерфейсов управления.
Риски и меры предотвращения
Риски включают перегрузку по payload, нарушение геометрии вылета, зарезанные механизмы и отсоединение захватов. Меры снижения риска заключаются в контроле нагрузки, регулярной калибровке, применении защитных кожухов, соблюдении процедуры запуска и отключения, а также обучении персонала работе с системами автоматизации.